7 个月新成立 23 家,世界模型进入「批量生产」阶段
7 个月新成立 23 家,世界模型进入「批量生产」阶段2026年已过去七个月,中国AI创业市场出现了一个值得关注的现象:在世界模型赛道,新成立的公司数量持续攀升,截至8月初已达到23家。这个数字意味着什么?作为对比,2025年全年新成立的世界模型公司是20家,2024年只有10家。2026年用7个月就超过去年全年总量。
来自主题: AI技术研报
9366 点击 2026-08-04 10:46

 搜索
2026年已过去七个月,中国AI创业市场出现了一个值得关注的现象:在世界模型赛道,新成立的公司数量持续攀升,截至8月初已达到23家。这个数字意味着什么?作为对比,2025年全年新成立的世界模型公司是20家,2024年只有10家。2026年用7个月就超过去年全年总量。
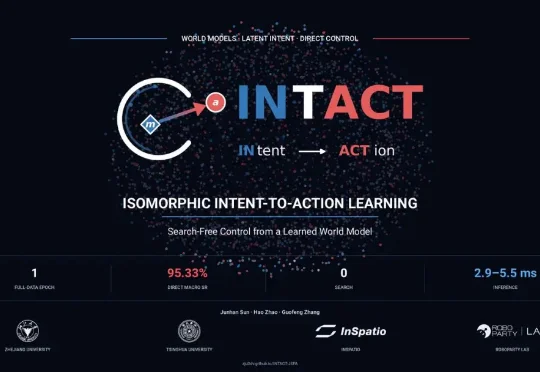
浙江大学、清华大学智能产业研究院、影溯 InSpatio、RoboParty Lab 等团队提出的 INTACT(INtent-To-ACTion),一种基于端到端 JEPA 的无搜索世界模型控制方法,试图改变这一范式:直接利用离线轨迹中已有的状态、动作与未来结果,将运动意图转化为动作模型可以读取的语义接口,使模型无需搜索候选动作序列,就能直接生成动作计划
AI智件独家获悉,WoW模型一作、港科大博士池晓威于今年4月创业,成立了世界模型公司「莫刻机器人MUKA Robotics 」。工商资料显示,「莫刻机器人」成立于2026年4月,注册地在北京市海淀区,池晓威担任法人和实控人。
李飞飞老师的World Labs,补了块关键拼图。
Z Potentials 独家获悉,新加坡国立大学博士,牛津大学博士后研究员林庆泓(Kevin)近期以首席研究员(Principal Researcher)身份加入世界模型公司 Video Rebirth,负责多模态智能体与世界模型相关研究。
刚刚,BeingBeyond智在无界发布首个基于人类视频数据的隐式触觉世界动作模型—— Being-H0.8。
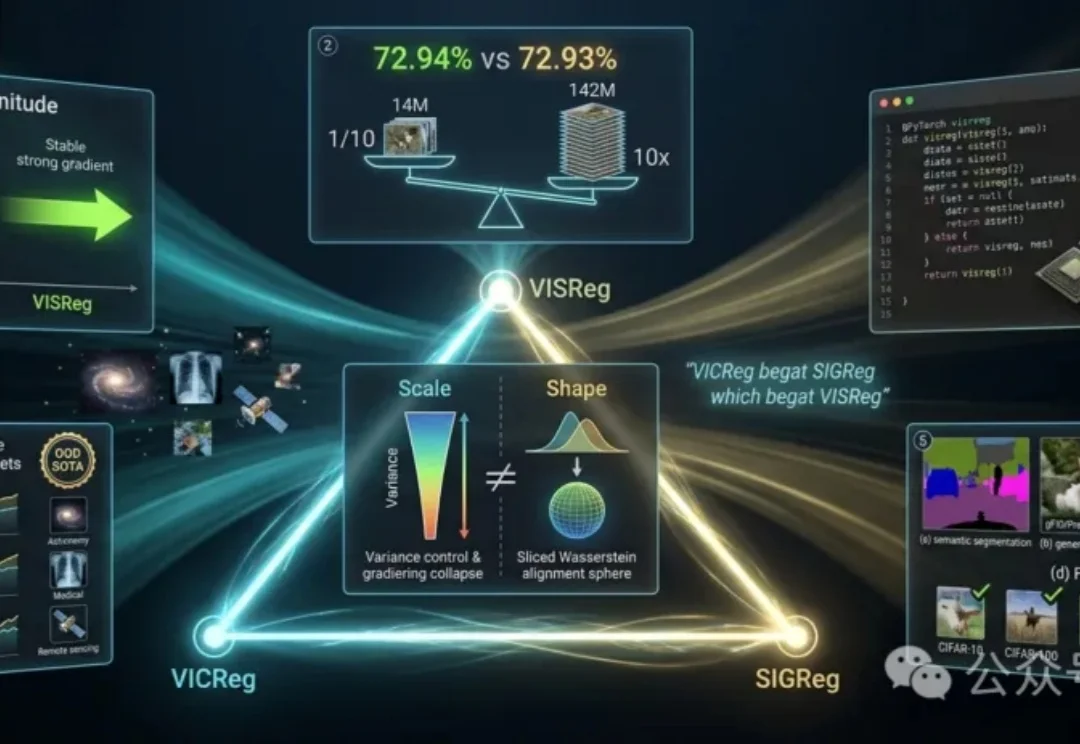
JEPA世界模型的底层是Yann LeCun自2017年起持续倡导的自监督学习(Self-Supervised Learning, SSL)。
当机器人拥有多个摄像头,它看到的世界是否仍然保持一致?
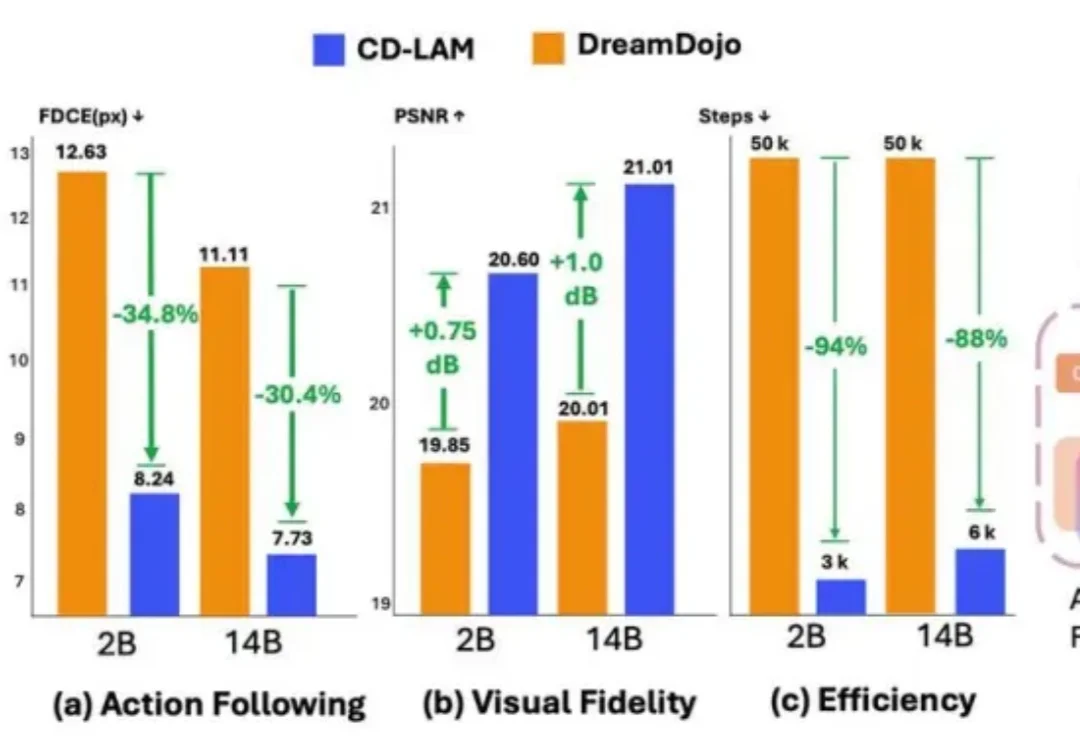
人类可以轻松想象一个还没做出的动作会带来什么:手一松,杯子会掉;往前一推,抽屉会合上。动作尚未发生,大脑已经预演了可能的结果。对机器人来说,具身世界模型(Embodied World Model)会根据当前观察和未来的动作,预测动作执行后的未来画面。
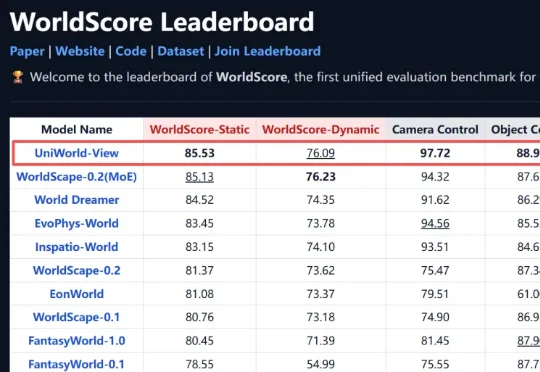
最近,兔展智能联合北京大学、鹏城实验室研发的 UniWorld-View 登顶李飞飞团队 WorldScore 世界模型榜单(训练数据来自北大系初创企业元空智能),并完成国产昇腾算力适配与代码、权重开源。