RSS 2026|机器人别等失败了才补救,AgentChord让恢复动作提前写进任务图
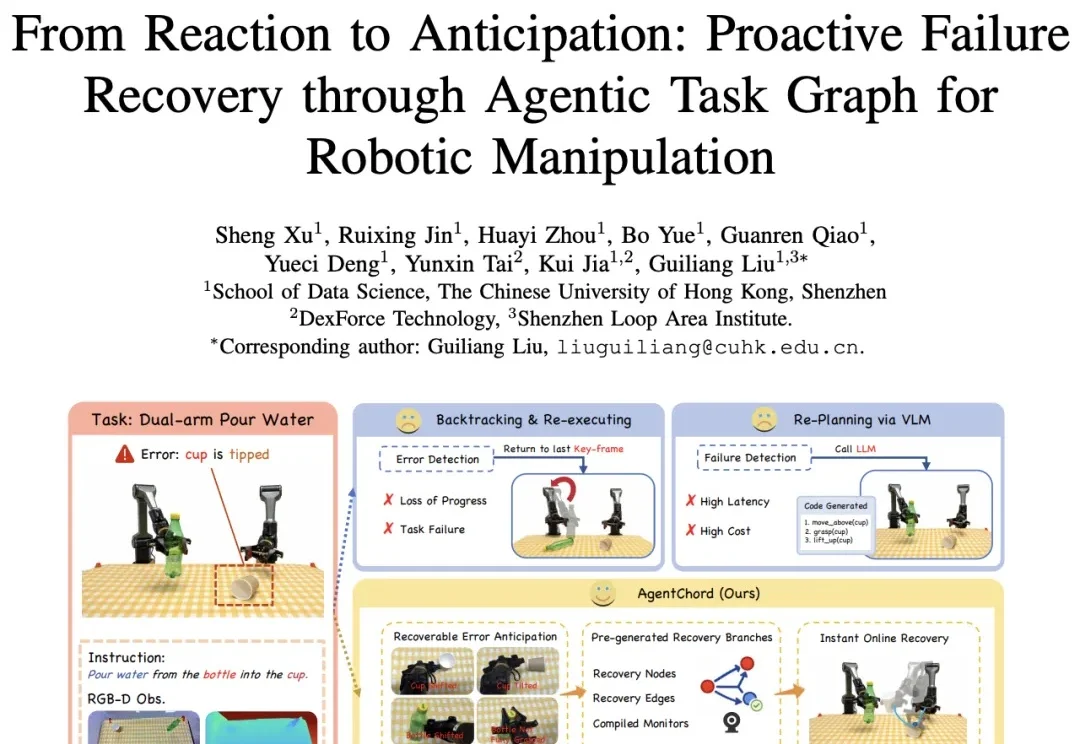
RSS 2026|机器人别等失败了才补救,AgentChord让恢复动作提前写进任务图机器人操作正在从结构化工业场景走向更开放的真实环境。相比完成单个预设动作,真实任务往往包含更长的执行链条、更复杂的物体交互,以及更多不可控的外部扰动。一次抓取没有完全夹稳、目标物体被轻微碰偏、双臂交接时姿态出现偏差,都可能让后续步骤偏离原本计划。
搜索
机器人操作正在从结构化工业场景走向更开放的真实环境。相比完成单个预设动作,真实任务往往包含更长的执行链条、更复杂的物体交互,以及更多不可控的外部扰动。一次抓取没有完全夹稳、目标物体被轻微碰偏、双臂交接时姿态出现偏差,都可能让后续步骤偏离原本计划。
近日,谷歌在2026 I/O大会上发布了旗下AI for Science工具组合Gemini for Science。 该组合包含了谷歌旗下三款顶尖的AI科研工具,能实现假设生成、计算发现和文献综述的
近日,小红书开始灰度开放Skill上传入口,提出了一个值得认真对待的问题:在 Skill生态中,内容平台究竟扮演什么角色?和大厂推出的Agent平台之间,是竞争关系,还是正在形成某种协作分工?
Google把科学研究的三个核心瓶颈:假设生成、计算发现、文献洞察拆解为三个可由AI深度辅助的模块,并同日发表两篇Nature论文,为假设生成和计算发现两大环节提供支撑。
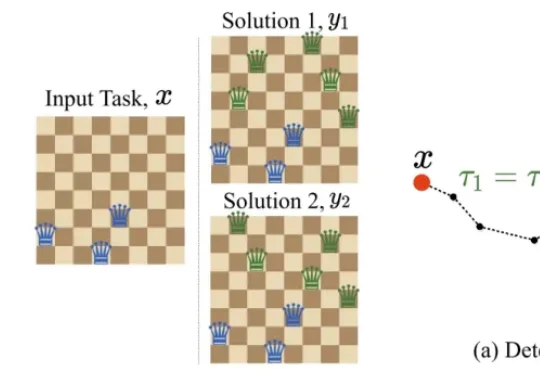
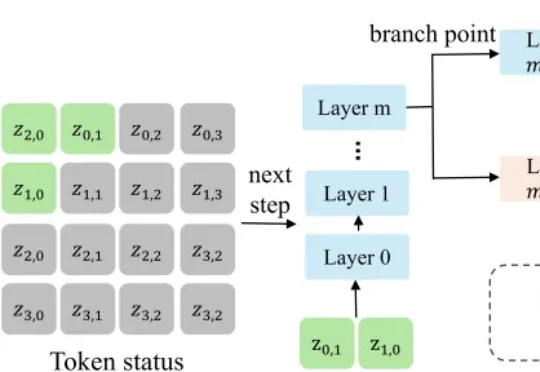
现在,图灵奖得主 Yoshua Bengio 给出了一份全新的并行方案。他们提出了 GRAM(Generative Recursive reAsoning Models,生成式递归推理模型),把确定性的递归潜在推理变成了概率性的多轨迹计算。模型在潜在空间中进行随机递归推理,每一步都可以采样不同的方向,最终形成对解空间的多路径探索。
来自浙江大学和阿德莱德大学的研究团队提出了 FlashAR—— 一个轻量级的后训练加速框架。不需要从头训练,在 Emu3.5-Image-34B 模型上,仅用原始训练数据的 0.05%(约 8 万张图片),就能将预训练好的自回归模型改造成高度并行的生成器 Emu3.5-34B-Flash,实现最高 22.9 倍的端到端加速。
本周的 I/O 大会上,谷歌推出了智能体(Agent)时代的全新搜索体验,号称 25 年来对自家搜索引擎的首次重大更新。就在大家满怀期待都开始大用特用的时候,却发现了一系列 bug。
01 那个问题 ::: 什么是游戏? 这个问题比听起来要难。画面逼真不算,操控流畅不算,连开放世界都不算——你还需要有目标,有规则,有「我死了」和「我赢了」的判断。 Alberto Hojel 在 X
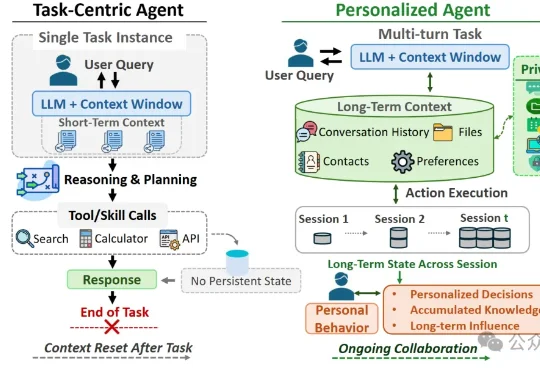
日常聊天可能在不经意间污染个性化Agent的长期记忆,使其在未来任务中偏离用户真实意图。研究人员通过ULSPB基准测试发现,即使无恶意提示,日常对话也可能改变Agent的安全边界。
Jim Fan 押注的这条 “先预测世界,再生成动作” 的新路,正是当下具身智能领域最炙手可热的下一代范式 —— 世界动作模型(World Action Models,简称 WAM)。虽然 WAM 正在迅速成为各大顶尖实验室的核心发力点,但业界至今仍然缺乏对它的统一标准和系统梳理。近期,复旦大学可信具身智能研究院,上海创智学院,新加坡国立大学发表了首篇 WAM 的详细综述。